建图与定位服务使用指南
本页面向要在一台机器人上建出第一张地图、并让后续任务在这张地图上稳定运行的工程师。阅读前需要机器人已经有可用的雷达或 RGB-D 相机和底盘里程计,并且能用 rbnx boot 启动部署。读完本页可以独立完成:选对传感器绑定与引擎、建图并保存、以定位模式启动、在运行中切换地图,以及判断地图未按预期加载时如何定位原因。
接口清单与载荷定义在空间地图接口页,本页不重复。
本页依据 service-map-rbnx 的 898432ef 编写。该仓库独立于 Robonix 主仓库演进,参数模板见 config/rtabmap_params.template.yaml。
服务负责什么
建图服务把传感器数据变成两样东西:一张二维占据栅格(occupancy grid),和一个可以反复回到的坐标系。前者交给导航服务规划路径,后者是场景服务里所有对象位姿的参照。
它同时负责地图的生命周期:保存、加载、删除,以及向全系统广播“当前是哪张地图、第几代”。场景服务据此判断自己的对象该不该失效。
当前的建图与定位按室内场景设计。 输出是二维占据栅格,Grid/3D 取 false,位姿配准用 Reg/Force3DoF 限制在平面内。输入只接雷达、RGB-D 与底盘里程计,不融合 GNSS。室外开阔环境缺少可回环的结构特征,且地面不满足平面假设,现有参数不适用。
三个数据库,必须分清
RTAB-Map 从不直接写入已保存的地图。下面所有规则都源于这一点。
| 数据库 | 路径 | 谁写它 |
|---|---|---|
| 已保存地图 | {MAPPING_MAPS_DIR}/{map_id}/rtabmap.db | 只有 save_map 写一次,此后不可变 |
| 运行时数据库 | {MAPPING_RUNTIME_DB_DIR}/…(默认 /tmp/robonix-mapping-runtime) | RTAB-Map 持续写。建图会话拿到一个全新的空库,加载则拿到已保存地图的副本 |
| 遗留默认库 | ~/.ros/rtabmap.db | 正常部署里没人写,只作为 save_map 的最后兜底 |
一个已保存地图目录里除数据库外还有配套产物:
maps/lab_3f/rtabmap.db occupancy.pgm occupancy.yaml occupancy.png cloud.pcd meta.yaml
传感器绑定
sensor_providers 是唯一必填项。它把传感器角色映射到 Atlas 上的提供方 ID,写了哪个角色就启用哪个输入。
service:
  mapping:
    config:
      sensor_providers:
        lidar3d: roof_lidar
        rgb: front_camera
        depth: front_camera
        odom: base_chassis
支持的角色是 lidar2d、lidar3d、rgb、depth、imu、odom。用 RGB-D 时 rgb 和 depth 必须同时给出。
启动配置
| 字段 | 默认值 | 含义 |
|---|---|---|
algo | rtabmap | 建图引擎。只用 rtabmap,在跑的机器人部署全是它。config.spec 里另外列出的取值没有部署在用,不要选 |
occupancy_sources | 所有可用输入 | 参与构建二维占据栅格的输入,取 lidar、depth。它与 Grid/Sensor、Grid/FromDepth 是两种互斥写法,同时配置会在启动时直接抛 RuntimeError,二选一 |
params_file | 无 | 部署自己拥有的 RTAB-Map 参数 YAML,相对路径从 robonix_manifest.yaml 所在目录解析。从上游 config/rtabmap_params.template.yaml 复制一份到部署仓库作为起点,上游模板运行时不会被加载 |
rtabmap_params | 无 | 在 params_file 之上的最终覆盖,键用 RTAB-Map 的名字例如 Grid/FootprintLength,值必须是标量 |
base_frame | base_link | 机器人本体坐标系,必须与完整 URDF/TF 树以及导航服务用的一致 |
odom_frame | odom | 连续运动坐标系,选定的里程计提供方必须在这个坐标系里发布 |
deskew_lidar | false | 对 lidar3d 点云做运动畸变校正,需要逐点时间戳 |
use_sim_time | false | 用 ROS /clock。只有当所有传感器、TF 发布者和消费者都用同一个仿真时钟时才打开 |
map_mode | mapping | 启动模式,见下一节 |
map_id | 无 | 定位模式下要加载的地图标识,定位模式必填 |
webui_port | 8091 | 建图 Web 界面端口,设为 0 或空字符串关闭 |
webui_host | 127.0.0.1 | Web 界面绑定地址。该界面没有鉴权,除非有带认证的部署覆盖层保护,否则保持回环地址 |
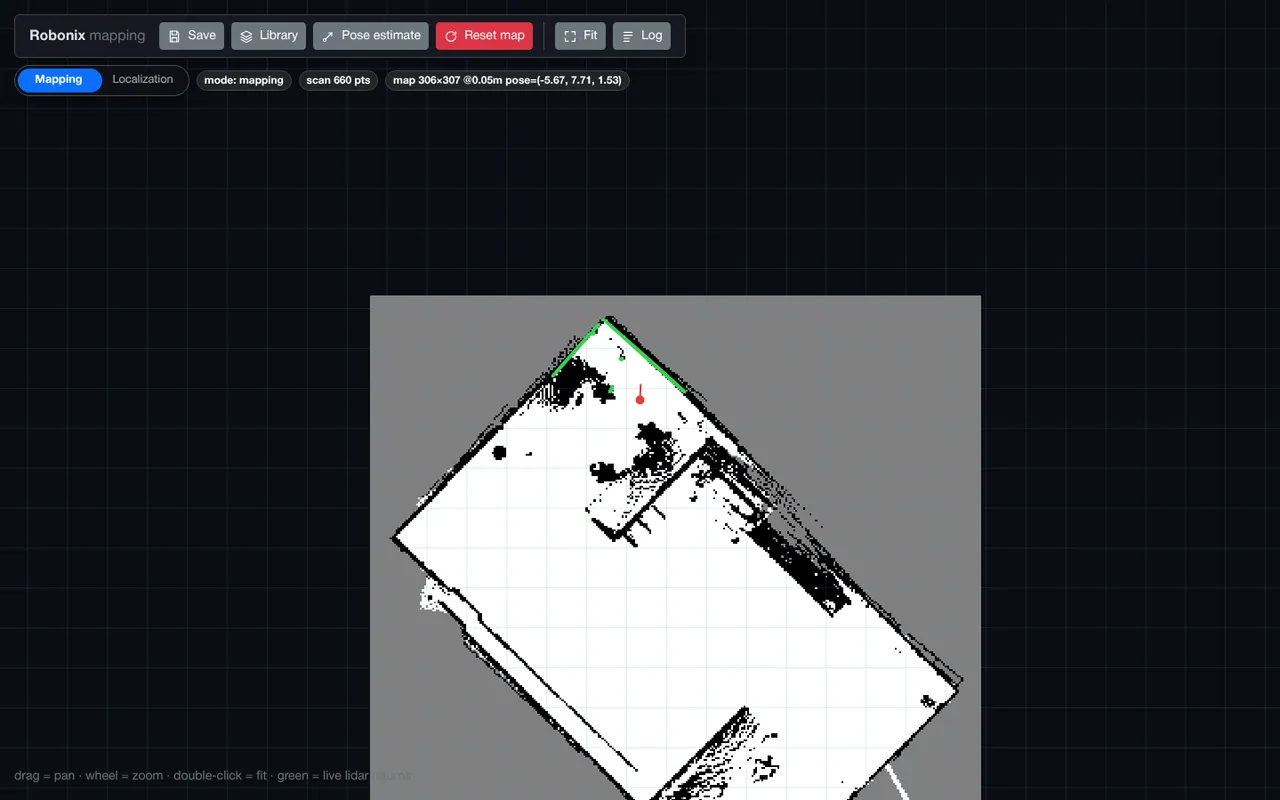
分离定位与导航里程计
有些机器人用于建图的高精度里程计延迟太高,直接给导航用会导致控制震荡。这时打开 navigation_odom_bridge:RTAB-Map 内部里程计变成只发消息的私有轨迹,另有一座桥用底盘位姿发布 map 到导航 odom 的变换。
config:
  odom_frame: odom_icp             # RTAB-Map 私有轨迹改名,不能再叫 odom
  navigation_odom_bridge: true
  navigation_odom_topic: /odom
  navigation_odom_frame: odom      # 底盘里程计拥有的坐标系,必须与上面不同
默认关闭,保持原有 TF 行为。
RTAB-Map 参数系统
这是建图服务配置里真正花时间的地方。下面讲 RTAB-Map 自己的参数体系,以及现有机器人部署从中总结出来的经验。
两类参数,两套规则
RTAB-Map 的 ROS 包装层里有两类参数,行为不同,混淆它们会让节点起不来:
- 斜杠命名的 RTAB-Map 参数,例如
Grid/CellSize、Reg/Strategy。包装层把它们统一声明为字符串。 - 原生 ROS 参数,例如
deskewing、publish_null_when_lost。它们有各自的声明类型,必须保持布尔或数值。
服务已经按这个区分处理:params_file 与 rtabmap_params 里斜杠命名的键会被转成字符串,其余保持原类型。这条规则的存在是因为曾经全部字符串化,导致一个声明为布尔的原生参数被换成字符串,节点直接拒绝启动。
两层覆盖
params_file 是部署自有的完整参数文件,rtabmap_params 是在它之上的最终覆盖。后者适合放几条与机器人硬件强相关、且希望在清单里一眼看见的值:
config:
  params_file: config/rtabmap_params.yaml
  rtabmap_params:
    Grid/FootprintLength: 0.84
    Grid/FootprintWidth: 0.60
实际需要调的几组
Grid/*:占据栅格的生成方式。 这一组直接决定导航看到的那张图。
| 参数 | 现有部署的取值 | 说明 |
|---|---|---|
Grid/CellSize | 0.05 | 栅格分辨率,与 Nav2 代价地图的 resolution 保持一致 |
Grid/RangeMax | 6.0 | 参与建栅格的最大距离。给得比雷达量程小是有意的,远处回波角分辨率差,写进栅格会让边界模糊 |
Grid/RangeMin | 0.25(Lite3) | 近场截止。四足机器人靠它同时挡掉行走时的腿部回波 |
Grid/RayTracing | true | 用射线清空走过的自由空间,否则地图上全是没被清掉的旧障碍 |
Grid/3D | false | 二维导航用二维栅格 |
Grid/MaxObstacleHeight | 1.0 到 1.5 | 高于此高度的回波不算障碍。按机器人真实高度定 |
Grid/MaxGroundHeight | 0.1 | 低于此高度算地面 |
Grid/FootprintLength / Width | 直接写在参数文件里 | 写进栅格之前先去掉机身自身的回波。Lite3 在 config/rtabmap_params.yaml 里填 0.68 × 0.46,比 soma.yaml 声明的 0.610 × 0.370 大一圈,留给步态摆动。这两个值不会自动同步,改机身尺寸时要一起改 |
Grid/Sensor / Grid/FromDepth | Lite3 设 0 / false | 只用雷达建栅格。RGB-D 仍供 RTAB-Map 和场景服务使用,但不会把同一堵墙用受外参误差影响的方式再写一遍 |
Reg/* 与 Optimizer/*:位姿配准。 Reg/Strategy: 1 选 ICP,Reg/Force3DoF: true 把配准限制在平面内。后者在四足机器人上是必需的:不加的话步态带来的横滚和俯仰会让地图产生形变。
Icp/*:匹配阈值。 Icp/MaxCorrespondenceDistance、Icp/MaxTranslation、Icp/MaxRotation 三者共同决定一次匹配能接受多大的偏差。调得太紧的表现不是报错,而是静默放弃修正:Benben 的注释记录了这个现象:二维激光特征少,阈值过紧导致定位匹配不上,给了 initialpose 之后修正量恒为 0,旋转持续漂移。
Vis/*:视觉特征阈值。 Vis/MinInliers 默认 20,两台用二维激光的机器人都放宽到 12,理由同样是特征少。
RGBD/*:更新频率与回环。 RGBD/LinearUpdate 和 RGBD/AngularUpdate 决定移动多少才生成新节点(现有取值 0.05 到 0.1)。RGBD/ProximityBySpace 打开空间邻近检测。RGBD/ProximityPathMaxNeighbors 是每条路径上参与比对的邻居节点数上限,上游默认 0 表示关闭这种一对多的邻近检测;Lite3 设成 1,在保留走廊回环的同时减少平行墙造成的错误连接。
Rtabmap/DetectionRate 是每秒处理几帧。Lite3 取 1.0 并写明了依据:手动建图推荐速度 0.10 到 0.15 m/s,1 Hz 意味着每次更新间隔 10 到 15 厘米,同时给 Jetson 留下足够算力做 RGB-D 与点云同步和 ICP 里程计。该参数应当从建图时的移动速度倒推。
三条踩过的坑
RGBD/MaxOdomCacheSize: 0。 默认值大于 0 时,定位的回环修正要等第二次确认匹配才生效。机器人静止时这次确认永远不会来,于是 map 到 odom 的修正一直挂起,/map 显示的是一个局部窗口而不是加载进来的整张图。
Mem/InitWMWithAllNodes: true。 不设它的话,运行时加载地图后工作内存不会载入全部已保存节点,/map 只从实时传感器数据重建,表现为大约 6 米的局部窗口。对全新的临时建图库没有影响。
RGBD/ProximityGlobalScanMap 必须保持 false。 设为 true 会触发 RTAB-Map 0.22 的断言崩溃(Rtabmap.cpp:2953,Pose of N not found in global scan poses),定位和建图的邻近检测直接中止。
一个不要覆盖的参数
Mem/IncrementalMemory 由服务按模式接管:建图时为真,定位时为假。不要在共享参数文件里覆盖它,否则模式切换的语义会被破坏。
两种启动模式
map_mode 只有两种有意义的组合。
建新图是默认形态,两个键都不写就是它:
service:
  mapping:
    config: {}
以定位模式起来,是跑任务时用的稳定坐标系形态:
service:
  mapping:
    config:
      map_mode: localization
      map_id: lab_3f
mapping 模式总是打开一个全新的空运行时库。同时写了 map_id 也会被忽略:它指向的是一个已保存产物,不是一个正在运行的会话。没有“启动后继续扩展地图 X”这种配置。
localization 模式必须给 map_id,地图不存在就启动失败。这是有意的约束,避免在用户以为正在定位时,服务从开机位姿重新建图。它把已保存的数据库复制一份并在副本上定位,因此地图坐标系跨重启稳定,场景服务才能为同一个 ID 恢复语义状态。
运行时操作
| 操作 | 改数据库 | 改模式 | 改坐标系 |
|---|---|---|---|
save_map(map_id) | 否,把当前活动库快照成一张新的已保存地图 | 否 | 否 |
load_map(map_id) | 是,复制已保存地图并切到副本上 | 是,切到定位 | 是,切到该地图的坐标系 |
switch_mode(mode) | 否 | 是 | 否 |
reset_map | 否,只清工作内存,文件还在 | 回到建图 | 是,原点变成机器人当前位姿 |
pose_estimate(x, y, θ) | 否 | 否 | 否 |
delete_map(map_id) | 从磁盘删除一张已保存地图 | 否 | 否 |
现场需要记住的四条:
save_map只发布一次。 用已存在的map_id保存会被拒绝,修正后的地图存成新 ID。load_map一定进入定位模式。 传mapping参数会被接受并强制改写,因为 RTAB-Map 只有在以定位模式打开数据库时才会恢复已保存的占据栅格。reset_map会让坐标失效。 重建出来的地图不和旧的共享坐标系,之前记录的位置全部作废。生命周期广播会提升 generation 来说明这一点。- 加载会替换当前会话。 上次保存之后建的部分全部丢失,先保存再加载。
常用流程
- 建第一张图:不写
map_id和map_mode启动,把空间走一遍,save_map("lab_3f")。 - 再建一张图:重启服务,然后走图并存成新 ID。不要先加载一张已有地图。
- 在已保存地图上执行任务:用
map_mode: localization加map_id启动,或者对运行中的服务调load_map(id)。 - 修正一张已保存地图:重新建一个会话并存成新 ID。已发布的地图是不可变的。
运行中切换模式,以及“地图不见了”
配置里的 map_mode 只是启动默认值。switch_mode 能在不动数据库和坐标系的前提下翻转运行中的 RTAB-Map。
优先重启,不要在运行时切换。 从定位切回建图是危险方向,而且切过去之后加载的那张地图通常会从实时视图里消失。Web 界面在定位状态下会一直显示警告,并在这次切换前要求确认。要建新图,请用 map_mode: mapping 重启服务。
地图消失时没有任何东西被删除。它变成了一个图的连通分量,而当前发布的地图不是从这个分量组装的。RTAB-Map 0.23.x 里分四步发生:
- 进入定位会调用
Memory::incrementMapId(),开启新的会话 ID 并清空短期记忆。每次加载都会这样,因为加载总是进入定位。 - 定位期间每个新节点都被丢弃而不是保留,会话 ID 保持不变。
- 切回建图只是把
Mem/IncrementalMemory翻成真。Memory::addSignatureToStm只在会话 ID 相同时才把新节点连到上一个节点,所以切换后建的第一个节点没有回到旧地图的里程计连接。图从此有两个互不相连的分量。 - 发布的地图来自
Rtabmap::optimizeCurrentMap,它优化的是当前节点所在的连通分量。旧地图在另一个分量里,因此不在/map中。
当 RTAB-Map 在两个会话之间检测到一次回环时地图会回来:那条连接把两个分量合并。所以这次切换只在重定位确实能成功的场合才安全。磁盘上的数据库两种情况下都不受影响。
接入新传感器后的验证顺序
1. 先验证里程计和 TF
启动底盘原语后,先不启动自主探索。确认 Atlas 能找到里程计能力,再检查 ROS 2 数据。以下示例使用 /odom;如果 Atlas 显示的实际话题不同,将命令中的话题替换为该值。
rbnx caps -v | rg -A 12 -B 2 'base_chassis|robonix/primitive/chassis/odom'
ros2 topic info /odom --verbose
ros2 topic hz /odom
ros2 run tf2_ros tf2_echo odom base_link
机器人静止时位姿不应连续跳变;缓慢直行时平移方向应与实际运动一致;原地旋转时 yaw 方向应正确,位置不应产生大幅圆周运动。任一项失败时,先修正轮径、轮距、坐标系、时间戳或 TF 唯一性,不要用 RTAB-Map 参数掩盖底盘里程计错误。
2. 检查传感器坐标和时间
ros2 run tf2_ros tf2_echo base_link front_lidar_link
ros2 run tf2_ros tf2_echo base_link camera_color_optical_frame
ros2 topic hz /scan
ros2 topic hz /camera/color/image_raw
ros2 topic hz /camera/aligned_depth_to_color/image_raw
框架名和话题名必须替换为当前部署的实际值。转动机器人时如果墙面立即形成扇形、斜墙或多重边界,优先检查里程计旋转量、传感器外参和时间同步。
3. 启动 Mapping 并检查唯一发布方
ros2 run tf2_ros tf2_echo map odom
ros2 topic hz /map
ros2 node info /rtabmap
rbnx logs -t mapping -l info
外部里程计模式下,/rtabmap 不直接订阅 /odom 是预期行为:它从 TF 查询 odom → base_link。检查 TF 树时应只有一个 odom → base_link 发布方和一个 map → odom 发布方。
4. 再做建图调参
使用一段包含慢速直行、原地旋转和回到已知区域的固定路线。每次只改一组参数,并比较墙体重影、闭环后全图变形、障碍保留情况和处理频率。
- 地图细节不足时,先检查
Grid/CellSize和输入分辨率。 - 节点过稀时,逐步降低
RGBD/LinearUpdate和RGBD/AngularUpdate;节点过密导致计算堆积时则提高。 - 处理跟不上输入时,降低
Rtabmap/DetectionRate,不要仅增大队列。 - 旋转时配准失败时,先检查 TF/时间/里程计,再调整 ICP 门限。
Grid/RayTracing取值取决于雷达输出的形态。Webots 与 Lite3 都设true,靠射线清出走过的自由空间,否则地图上会留下没被清掉的旧障碍。Go2 设false,因为它的 UniLiDAR 发的是稀疏非重复的点包而不是完整平面扫描,逐包做射线追踪会在回波之间拉出放射状的假自由空间,而地面回波本身已经提供了可通行区域。换雷达时这一项要重新判断,并用“障碍移走”和“雷达从障碍下方穿过”两类场景验证。
地图稳定后再运行 Explore、保存空间地图、标注房间并测试导航。保存、加载和位姿重定位接口见空间地图。
定位常见问题
定位模式启动失败。 这是设计行为:map_id 指向的地图不存在时服务拒绝启动,而不是从开机位姿开始建图。先确认地图目录存在且包含 rtabmap.db。
加载后机器人在地图上的位置不对。 用 pose_estimate 给一个初值。它不改数据库也不改模式。
建的图漂移或者尺度不对。 先确认 base_frame 和 odom_frame 与 URDF/TF 树一致,再确认里程计提供方确实在声明的坐标系里发布。这两项不一致时地图看起来仍然像地图,但所有坐标都是错的。
Web 界面打不开。 默认只绑回环地址。要从别的机器访问必须先有带认证的覆盖层,不要直接把 webui_host 改成 0.0.0.0。
参考
本页涉及的上游系统与参数出处:
- RTAB-Map 论文:Labbé M, Michaud F。RTAB-Map as an open-source lidar and visual simultaneous localization and mapping library for large-scale and long-term online operation。Journal of Field Robotics, 2018。
- RTAB-Map 代码与参数手册:introlab/rtabmap,参数含义见 Tutorials·Advanced Parameter Tuning。
- ROS 2 封装:introlab/rtabmap_ros。
- 本页的 Lite3 取值出自 syswonder/robot-deep_robotics-lite3 的
config/rtabmap_params.yaml与soma.yaml;Go2 取值出自 syswonder/robot-unitree-go2;Webots 取值出自 Robonix 仓库的examples/webots/config/rtabmap_params.yaml。