场景服务使用指南
本页说明如何把场景服务(Scene)部署到真实机器人或仿真环境。前置条件是 rbnx boot 可以拉起一个最小部署,并且机器人已有可用的定位与占据栅格(occupancy grid)。
内容依次是:服务边界、启动与自检、硬件对应哪一档语义能力、一次感知循环的内部步骤、对象与关系如何产生、部署配置、操作界面、资源占用与三种部署方式,最后是对象缺失或重复时如何定位原因。
接口清单、能力约定(Contract)的 ID 和载荷定义都在场景理解接口页,这里不重复。
场景服务负责什么
场景服务订阅机器人的彩色图、深度图、位姿和占据栅格,维护一份对象级的环境模型,并通过能力约定回答关于它的查询。规划器问“椅子在哪里”,由场景服务给出地图坐标系下的位姿。
三类数据只存在于场景服务里:
- 对象注册表(object registry):环境里有哪些对象,以它为准。
- 关系层(relation layer):对象之间的空间关系和语义关系。
- 用户标注(user annotation):人在地图上画的房间和兴趣点。这类信息目前由人手动标注,感知流水线不产生。
场景服务不做同步定位与建图(SLAM),度量定位和占据栅格都来自空间地图服务,它只负责消费。它也不做路径规划,goal_near 和 goal_room 只是把语义引用换算成规划器认识的目标位姿,再往下就不管了。
启动场景服务
场景服务是部署的一部分,由 rbnx boot 随整栈拉起,不单独启动。以仓库自带的 Webots 演示为例:
# 构建镜像。这一步会拉 torch 与感知模型权重,第一次比较久
cd system/scene && bash scripts/build.sh

# 起仿真(Webots + 底盘 + 相机 + 雷达)
cd ../../examples/webots && bash sim/start.sh

# 起整栈:atlas、executor、pilot、各路原语、场景、建图、导航、探索
export DISPLAY=:0
rbnx boot
启动后按以下顺序确认服务已就绪:
# 1. 场景服务在能力注册表里,且是 ACTIVE
rbnx caps | grep scene

# 2. 操作界面能打开
curl -s -o /dev/null -w "%{http_code}\n" http://127.0.0.1:50107/

# 3. 智能体能看到它的工具
rbnx tools | grep scene
日志在部署目录的 rbnx-boot/logs/scene.log。启动时有两行必看:perception plan: 说明定档结果与接上的输入,ConceptGraphsDetector started 说明检测器就绪。两行之间的时间差就是激活耗时,x86 上实测约 12.6 秒。
对象要靠机器人走动才会出现。让规划器跑探索技能:
rbnx ask "thoroughly explore the entire room, and wait for explore to finish"
硬件决定能跑到哪一档
场景服务按相机类输入是否接上,把能力分成三档,不看性能。档位名就是启动日志里 tier= 的取值:
| 档位 | 输入 | 检测器 | 智能体可以问什么 |
|---|---|---|---|
metric | 彩色图 + 深度图 | ConceptGraphs | 对象级三维语义、空间关系、开放词表查询 |
visual | 只有彩色图 | 视觉语言模型(VLM) | 区域级语义,对象位置粗略 |
geometric | 都没有 | 无 | 只有占据栅格与 goal_near |
内参(intrinsics)、位姿和外参(extrinsics)不参与定档。它们缺失时下降的是 grounding 的质量,不是档位。但 metric 档缺少内参时会持续等待,不会自行假定一个相机矩阵。当前档位见启动日志中的这一行:
tier=... detector=... grounding=... inputs=[...]
一次感知循环做了什么
检测器在架构上是可替换的槽位,metric 档当前选用的是 ConceptGraphs,一套开放词表的三维场景图构建方法。它的做法是逐帧检测并分割物体,把每个掩码编码成视觉特征,反投影成三维点云,再跨帧把属于同一个物体的观测合并成一条持久记录。场景服务在容器里从上游仓库的 ali-dev 分支源码安装,只替换输入输出接口,合并算法本身不改。
metric 档默认每 0.6 秒执行一次。每一拍都完整跑完下面九步,不会因为画面变化不大就跳过某一拍,所以 GPU 占用是持续的,不随机器人是否移动而变。周期由 SCENE_DETECT_PERIOD_S 控制。
- YOLO-World 在配置的开放词表上给出候选框。
- 先剔除忽略类,再做分割,因为分割是最贵的一步。
- MobileSAM 为每个保留的框生成掩码。
- CLIP 把每个掩码裁剪编码成特征向量。
- 掩码结合深度图反投影成地图坐标系下的点云和有向包围盒,所用的相机到地图变换优先取自 TF2,其次由位姿加校验过的外参组合。
- 背景类(地板、墙、天花板、地毯)和只落在地面上的检测被过滤掉。
- 剩下的检测与 ConceptGraphs 的对象地图做关联并融合。这份对象地图是感知流水线自己的累积结果,跨帧存在,每一拍在它上面增删改。
- 每 10 拍做一次清理:去噪、合并重叠对象、删除点数过少的记录。这一步不是每拍都跑。
- 把对象地图的当前状态投射成对象注册表,供外部查询。
对象如何建立、合并与消失
这一节决定了实际效果,调参也集中在这里。
关联由 ConceptGraphs 的合并流水线完成:先算空间相似度与视觉相似度并加权聚合,再交给 merge_detections_to_objects。聚合结果要过三道闸才允许合并。质心距离超过 1.5 米直接否决,避免出现横跨房间的巨大包围盒。YOLO 类别不同直接否决。聚合相似度低于 0.55 则不合并,转为新建对象。
这里有一个必须知道的后果:关联是类别严格的。同一把椅子这一帧被认成 chair、下一帧被认成 couch,就会产生两个对象。这是重复对象的主要来源,也是 SCENE_CG_MERGE_CLASS_GROUPS 存在的原因。
合并有两条通路。逐帧合并处理同一物体被拆成多条记录的情况;周期性合并有三个独立判据,可以分别开关:类无关的几何塌缩(只看包围盒交并比与包含关系)、点云重叠加视觉相似度、同类近邻距离。三者的阈值都是环境变量,见下面的配置表。
消失分两级。软驱逐把记录标记为 missing 并释放它与后端的绑定,SCENE_OBJECT_TTL_SEC 之内重新看到可以复用原来的对象 ID 和观测计数;超过之后硬删除。另有一条独立通路:当一个对象的旧位置当前就在视野里而且是空的,它会被直接移除。
对象注册表与场景图的更新频率不同
这两层的时间尺度差一个数量级,混淆它们会导致对下游行为的错误预期。
| 对象注册表 | 场景图 | |
|---|---|---|
| 更新周期 | 0.6 秒(SCENE_DETECT_PERIOD_S) | 30 秒(SCENE_GRAPH_INTERVAL_SEC) |
| 由什么驱动 | 每一帧感知 | 独立的后台循环 |
| 内容 | 对象及其位姿、包围盒、观测计数 | 节点与关系边 |
对象注册表是高频动态的。 它每 0.6 秒被上面这条流水线刷新一次,内容随机器人移动、视角变化和检测抖动持续变化:对象会新建、被合并、被软驱逐(missing)、超过 SCENE_OBJECT_TTL_SEC 后硬删除。同一张桌子在相邻两拍里的包围盒和 observation_count 都可能不同。
场景图相对稳定。 它的节点来自对象注册表,但不跟着每拍重建,而是由一个独立的后台循环按 30 秒的周期重新推理。参与建图的对象还要先满足 SCENE_GRAPH_MIN_OBSERVATIONS(默认 2)次观测,单拍的误检进不来。每轮最多处理 SCENE_GRAPH_MAX_OBJECTS(默认 80)个对象和 SCENE_GRAPH_MAX_CANDIDATE_EDGES(默认 200)条候选边。
两者相差 50 倍,这个差距是有意的:关系推理要调模型,成本远高于一次检测,而“杯子在桌子上”这类关系本来也不会每 0.6 秒变一次。
对这两层提问的方式也不同:问“现在看得见什么”查对象注册表,问“A 在不在 B 上面”查场景图。
关系分两层
这两层是分开的,部署时可以只用第一层。
几何关系循环以 3 Hz 运行,只依据几何产生接触、包含与可达性边。它不需要模型、不需要网络、不需要任何凭据,规划器依赖它在启动后数秒内可用。
场景图构建器(scene graph builder)额外产生基于图像 grounding 的语义边。它需要视觉语言模型(VLM)的接口地址与密钥。缺少密钥时它记录一行日志,关系统一返回 unknown,几何层不受影响。新部署不启用这一层也能正常运行。
部署配置
场景服务的配置分两处:部署清单(manifest)里的 config 块,和环境变量。清单字段优先于同名环境变量。
清单字段
system:
  scene:
    manifest: package_manifest.yaml
    config:
      map_id: office
      observations:
        - kind: rgb
          contract: robonix/primitive/camera/rgb
        - kind: depth
          contract: robonix/primitive/camera/depth
      camera_provider_id: tiago_camera
      camera_frame: camera_color_optical_frame
      base_frame: base_link
      pose_max_age_s: 2.0
      web_port: 50107
| 字段 | 含义 |
|---|---|
observations | 声明场景服务订阅哪几路输入。每条必须同时写 kind 与 contract,缺一条会记一行警告并跳过该路输入。话题名和消息类型由 Atlas 按能力约定解析,不在这里填 |
camera_provider_id | 相机提供方的实例名,即部署清单里该原语的 name(例如 tiago_camera),不是软件包标识 com.robonix.*。彩色图、深度图、内参、外参必须来自同一台物理相机,这个字段把它们钉在同一个提供方上 |
camera_frame | 相机光学坐标系名。不配置时取当前彩色图消息自带的 header.frame_id |
base_frame | 机身坐标系名,与本体模型(Soma)声明的值核对 |
pose_max_age_s | 用于相机到世界投影的位姿最大接收年龄,超龄样本会让检测被扣住不发布 |
map_id | 地图身份的静态回退值。建图服务广播 robonix/service/map/lifecycle 时以广播为准 |
intrinsics_fallback | 手写一组相机内参(fx、fy、cx、cy 和分辨率)备用。相机的 intrinsics 能力一直没送来可用数据时,检测器改用这组值做反投影,日志里打一条 camera intrinsics fallback 警告。不配置时缺内参就一直等,不会自己编一个 |
web_port | 操作界面端口,设为 0 关闭界面 |
kind 与 contract 的合法组合固定为下面几组:
kind | contract | 消息类型 |
|---|---|---|
rgb | robonix/primitive/camera/rgb | Image |
depth | robonix/primitive/camera/depth | Image |
intrinsics | robonix/primitive/camera/intrinsics | CameraInfo |
camera_extrinsics | robonix/primitive/camera/extrinsics | TransformStamped |
lidar2d | robonix/primitive/lidar/lidar | LaserScan |
lidar3d | robonix/primitive/lidar/lidar3d | PointCloud2 |
pose | robonix/service/map/pose | PoseWithCovarianceStamped |
odom | robonix/primitive/chassis/odom | Odometry |
occupancy_grid | robonix/service/map/occupancy_grid | OccupancyGrid |
环境变量
按用途分组,只列部署时真正会调的。完整清单在 system/scene/README.md。
感知模型与词表
| 变量 | 默认值 | 含义 |
|---|---|---|
SCENE_OPEN_VOCAB_CLASSES | 55 项默认表 | 逗号分隔的开放词表。检测器只能用给定的名字作答,把词表换成部署现场真实存在的类别,是目前实测收益最大的一处改动 |
SCENE_DETECT_PERIOD_S | 0.6 | 检测周期。与语音等其他 GPU 任务共用一张卡时调大它 |
SCENE_CG_FORCE_CPU | 空 | 置 1 强制 CPU,约慢三倍 |
SCENE_CLIP_MODEL / SCENE_CLIP_PRETRAINED | ViT-B-32 / 本地权重 | 特征编码模型 |
SCENE_PERCEPTION_WAIT_S | 30 | 等待相机提供方的秒数,超时后按当时可见的输入定档 |
合并与去重
| 变量 | 默认值 | 含义 |
|---|---|---|
SCENE_CG_SAME_CLASS_MERGE_DIST_M | 0.4 | 同类近邻合并距离,不看视觉相似度。对付“一个键盘变三个”。设 0 关闭 |
SCENE_CG_MERGE_CLASS_GROUPS | 空 | 易混类归组,例如 chair,table,desk;sofa,couch。同组内的标签抖动会被折叠,组外互不影响。空值表示永不跨类改名 |
SCENE_CG_CROSS_CLASS_IOU_THRESH | 0.30 | 周期性类无关塌缩的包围盒交并比阈值,调低更激进 |
SCENE_CG_CROSS_CLASS_OVERLAP_THRESH | 0.50 | 同上,一个框被另一个包含的比例阈值 |
SCENE_CG_MERGE_OVERLAP_THRESH / SCENE_CG_MERGE_VISUAL_SIM_THRESH | 0.50 / 0.65 | 点云重叠且 CLIP 余弦相似度同时达标才合并 |
SCENE_CG_OBJ_MIN_POINTS | 20 | 周期清理的最小点数。键盘这类薄物体反投影后点很稀,调高会把它们一起删掉 |
SCENE_OBJECT_TTL_SEC | 30 | 软驱逐对象的保留时长,决定对象 ID 在短暂遮挡后能否复用 |
关系层
| 变量 | 默认值 | 含义 |
|---|---|---|
SCENE_GRAPH_IMAGE_RELATIONS | true | 用一次基于图像 grounding 的模型调用产生关系边。置 false 或拿不到相机帧时回退到逐对文本推理 |
SCENE_GRAPH_IMAGE_MAX_DIM | 960 | 送给模型的标注图长边像素上限,直接决定图像 token 开销 |
VLM_REASONING_EFFORT | 未设置 | 设置后转发给所有场景模型调用。未设置时字段整个不出现,不影响非推理模型 |
界面、持久化与地图绑定
| 变量 | 默认值 | 含义 |
|---|---|---|
SCENE_WEB_HOST | 0.0.0.0 | 操作界面绑定地址。界面没有鉴权,机器人在共享网络上时设为 127.0.0.1 |
SCENE_WEB_PORT | 50107 | 操作界面端口 |
SCENE_OBJECT_MEMORY_DB | /data/robonix/scene_memory/objects.db | 对象快照数据库路径,容器内路径由宿主挂载 |
SCENE_ANNOTATIONS_DIR | /data/robonix/scene_annotations | 用户标注按地图分文件存放的目录 |
SCENE_RESTORE_ON_START | 未设置 | 显式选择启动时热恢复对象。默认每次启动都是新的实时会话 |
SCENE_MAP_ID | default | 地图身份回退值,优先级低于清单 map_id,两者都低于建图服务的广播 |
SCENE_MAP_BINDING_WAIT_S | 3.0 | 启动探测等待生命周期约定出现的秒数,0 关闭探测 |
操作界面怎么用
界面在 SCENE_WEB_PORT(默认 50107),四个页面各自回答一个问题。它们都不需要智能体在运行,是排查感知问题最快的入口。
| 页面 | 路径 | 回答什么 |
|---|---|---|
| 二维地图 | /2d | 对象和机器人画在占据栅格上,判断对象有没有落在它该在的房间里 |
| 三维视图 | /3d | 对象点云与包围盒,判断几何是否合理 |
| 相机 | /cam | 感知流水线实际收到的彩色图与深度图,带编码与时间戳 |
| 标注与地图 | /user | 画房间、保存与加载地图、纠正定位 |
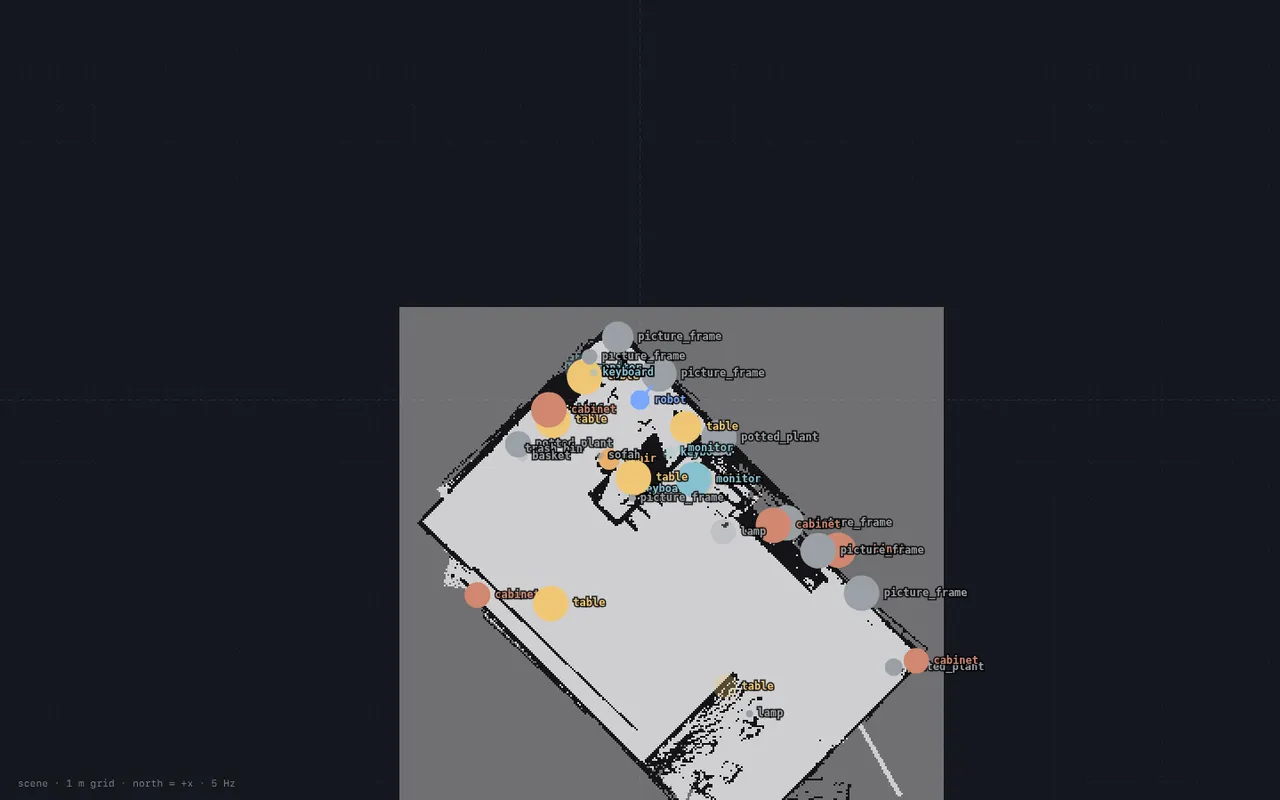
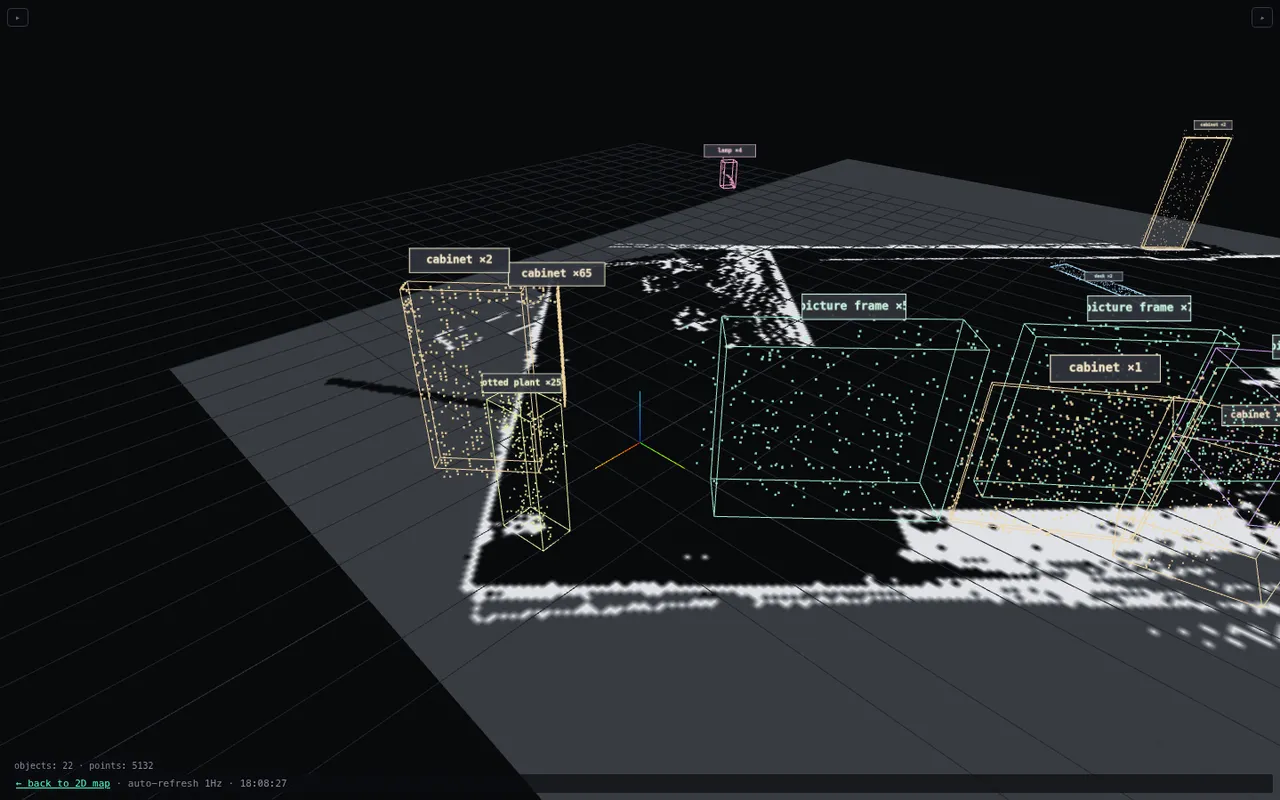
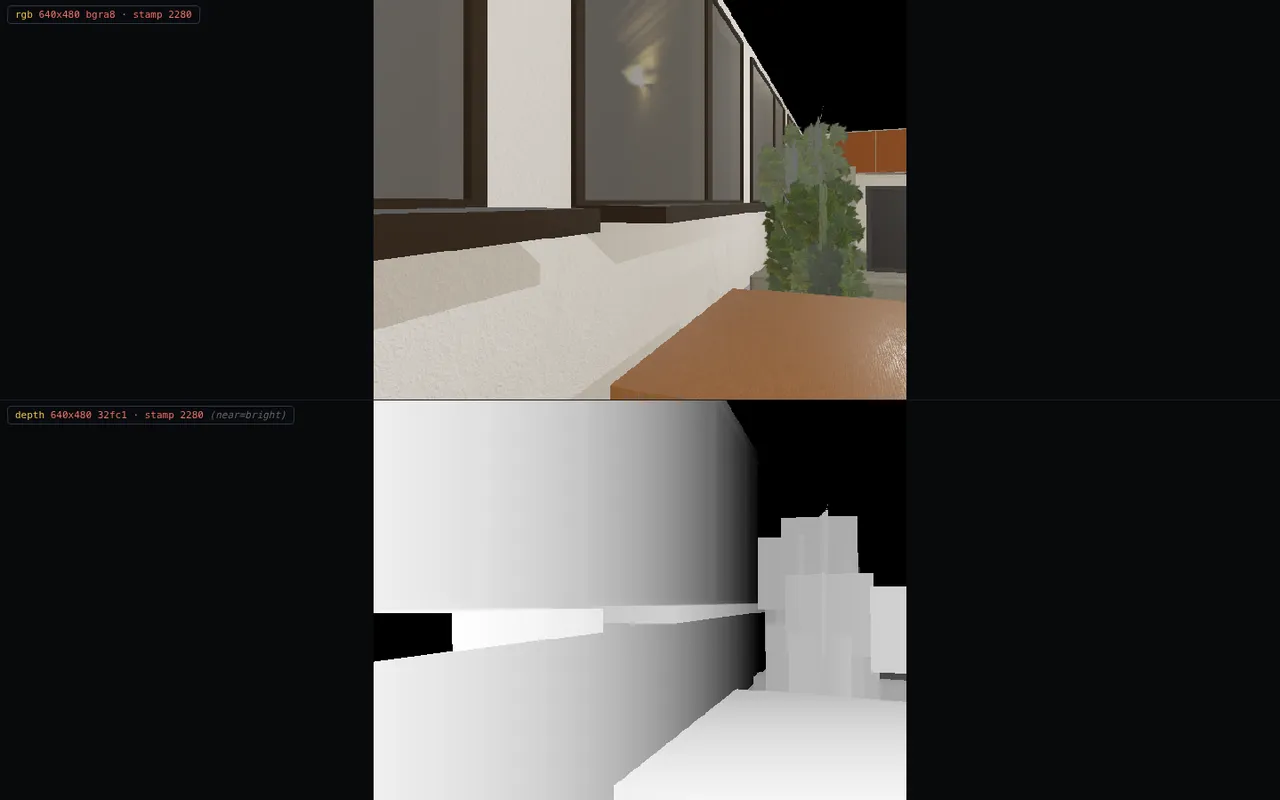
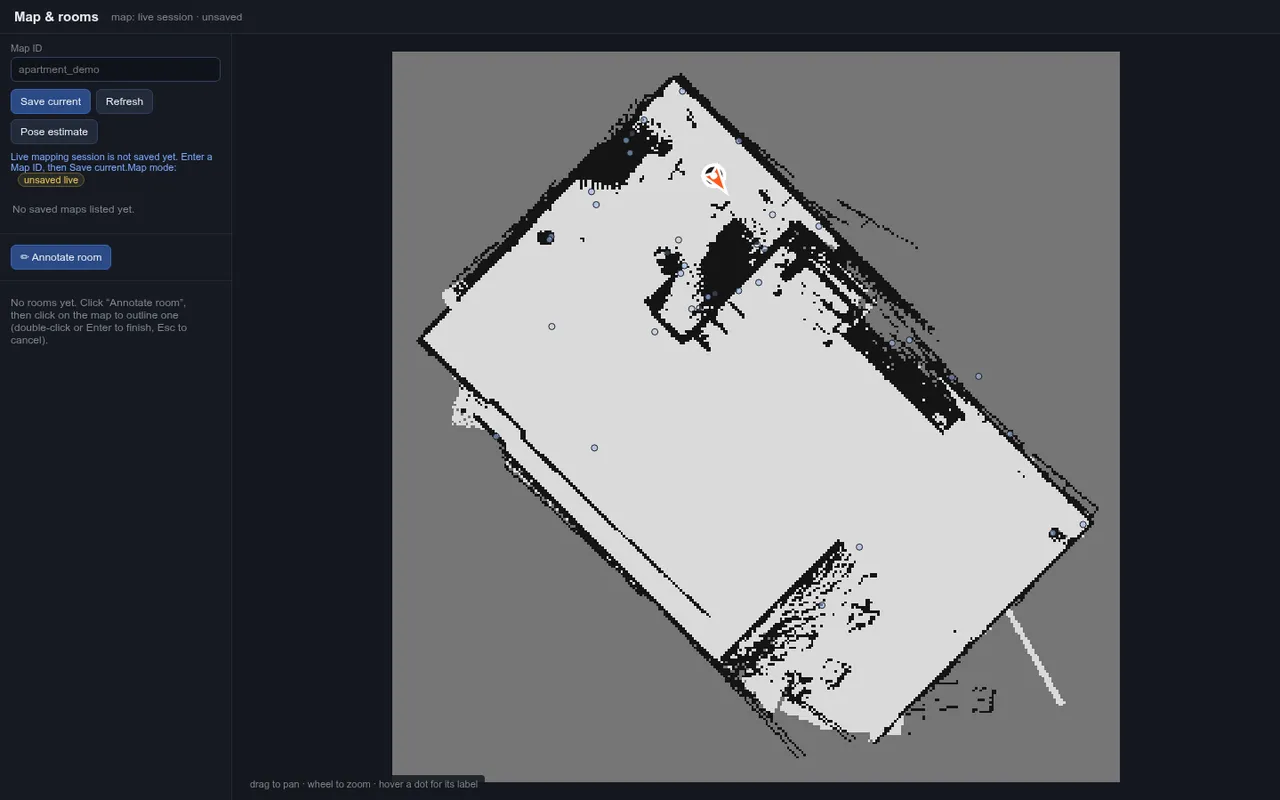
新部署一个对象都没有时,先开相机页:页面上有图就说明相机链路通,问题在检测;页面空白或标题里的时间戳不再前进,问题在相机或 TF。
保存一张地图
一次保存会写两部分数据,分别由两个服务负责:
- 建图服务写地图本身:占据栅格、点云和 RTAB-Map 数据库,也就是建图与定位里那个已保存地图目录。
- 场景服务写这张地图上的语义:你画的房间,以及当前对象快照。
两者用同一个 Map ID 关联,所以加载时能一起恢复。
- 打开
/user。顶部状态区显示当前地图的 Map ID;还没保存过的实时会话显示unsaved live。 - 在 Map ID 里填一个名字,例如
office_3f。之后goal_room这类查询只在这个 ID 的范围内找房间。 - 点 Save current。成功后状态行给出写入结果和房间数量。
用同一个 Map ID 再点一次 Save current,结果取决于当前处于哪种模式。在定位模式下且这张地图已经加载过,地图本身不会被覆盖,只更新房间和对象。还在建图模式下则直接拒绝,界面提示该地图的空间产物不可变。想重建地图,先删掉再重新保存。
这个限制是有意的。机器人定位错了的时候画面看起来仍然正常,如果这时保存能覆盖,一张好地图就被毁了,而且没法恢复。
加载一张地图并纠正定位
- 在
/user的地图列表里点目标地图的 Load。 - 界面依次执行四步并显示进度:校验地图文件是否完整、把建图服务切到定位模式、等待一张新的占据栅格、恢复房间与对象。
- 加载完成后如果机器人在地图上的位置明显不对,点 Pose estimate,按钮会变成
Click pose on map,再在地图上点机器人实际所在的位置。
加载之后房间与对象都归属于同一个 Map ID,不需要额外操作。
手工标注房间
房间目前由人手动标注,感知流水线不产生房间。
- 在
/user点 ✏ Annotate room,按钮变成✕ Cancel drawing。 - 在地图上依次点击房间的各个角点,至少三个。
- 双击或按
Enter结束,按Esc取消。 - 在右侧列表里给它命名。
地图重建(generation 提升)之后房间不会被删除,而是标为过期并显示成黄色,同时出现提示横幅。逐个确认仍然有效点 Still valid,位置变了就重画。房间由人工标注产生,系统只做标记,不会自动删除。
完整的界面语义规则,包括地图不可覆盖与过期标记的处理,在场景理解接口页。
硬件要求
metric 档要跑三个模型,它们决定了下限。下表是容器内实际加载的权重:
| 模型 | 作用 | 权重文件 | 大小 |
|---|---|---|---|
| YOLO-World v8l | 开放词表检测 | yolov8l-world.pt | 92 MB |
| MobileSAM | 掩码分割 | mobile_sam.pt | 39 MB |
| OpenCLIP ViT-B-32 | 掩码编码 | open_clip_pytorch_model.bin | 578 MB |
合计约 710 MB 权重,首次构建时下载。检测器的词表规模见启动日志,Webots 示例是 55 类。
CLIP 换成 ViT-H-14 会显著抬高显存。Replica 基准上实测,同一条流水线:
| CLIP | 峰值显存(alloc / reserved) | 单场景耗时 |
|---|---|---|
| ViT-B-32 | 2.23 / 5.85 GiB | 436 s |
| ViT-H-14 | 5.39 / 9.02 GiB | 538 s |
显存差 2.4 倍、耗时 1.23 倍,而该基准上分割质量没有可测提升,所以默认用 ViT-B-32。
实测占用
两组数据,分别来自 x86 开发机和 Jetson AGX Thor:
| 项目 | x86 + RTX 2060 | Jetson AGX Thor |
|---|---|---|
| 显存 | 3.0 GB / 6 GB | 2.23 GiB alloc、5.85 GiB reserved |
| GPU 占用 | 约 37% | 峰值 98% |
| CPU | 约一个核(107%) | — |
| 容器常驻内存 | 启动 1.2 GB,五分钟后 2.8 GB | 与显存共用 122 GB 统一内存 |
| tj 峰值 | — | 47 °C |
x86 一组取自 Webots 办公室场景巡场,metric 档、YOLO-World + MobileSAM + CLIP ViT-B-32;Thor 一组取自 Replica 基准单场景跑完。
Thor 是统一内存架构,显存和内存不分开,所以 nvidia-smi 的每进程显存显示 [N/A],这是正常的。
一处尚未定位的内存异常
同一条巡场路线上,有一次容器常驻内存在一个采样周期(5 秒)内从 2.8 GB 涨到 22.0 GB,维持约两分钟后随容器重启回落。该增长是突发的,不是缓慢累积。原因尚未定位,当前的主要怀疑对象是周期性合并,它会把两个对象的点云拼接后重新处理。
嵌入式平台的内存与显存共用,一次这样的增长足以让整机终止,因此移植前应先复现并修复。
三种部署方式
场景服务是唯一与平台相关的 Robonix 系统组件。Rust 系统二进制是一份静态构建,场景服务带着一整套 CUDA 感知栈。
| 部署方式 | 清单 | torch 来源 | 怎么跑 |
|---|---|---|---|
| x86 容器(默认) | package_manifest.yaml | 镜像内置 cu128 wheel | docker run --gpus all |
| Jetson 容器 | package_manifest.jetson-docker.yaml | jetson-ai-lab wheel | docker run --runtime nvidia |
| Jetson 原生 | package_manifest.jetson-native.yaml | 宿主 JetPack torch | 宿主 python3 -m scene_service.service |
多数 Jetson 上推荐原生路径,它复用 JetPack 的 CUDA 栈,不必构建数 GB 的 L4T 镜像。宿主依赖的安装命令在 system/scene/README.md。
定位常见问题
启动后界面打不开,进程仍在运行。 生命周期激活(CMD_ACTIVATE)有 90 秒上限。x86 上从感知计划打印到检测器就绪实测 12.6 秒,其中 YOLO-World 约 5 秒、CLIP 约 1 秒,余量很大。超时几乎都是被某个外部资源阻塞,而不是模型加载慢:用日志里 perception plan: 到 ConceptGraphsDetector started 两行的时间差判断。上一次部署没有完全退出、端口仍被占用,是最常见的一种。调大 ROBONIX_DRIVER_INIT_TIMEOUT_S 只会把问题推后,不要用它绕过。
运行一段时间后 scene 退出,日志最后一行是 exit status: 137。 137 是被 SIGKILL。先分清是不是内存:
docker inspect <容器名> --format '{{.State.OOMKilled}}'
返回 true 才是内存问题,对应下面那处尚未定位的内存异常。返回 false 时往前翻日志,通常能看到这条链:
[scene] latest pose/odometry sample is 21.68s old; spatial self update skipped
[scene-geometry] Soma footprint unavailable: <_InactiveRpcError ...>
    status = StatusCode.DEADLINE_EXCEEDED
位姿数据先停,随后 scene 调 Soma 取 footprint 超时,生命周期心跳跟着超时,启动器判定失败并 SIGKILL 它。根因在上游的 ROS 2 数据流,不在 scene 自己。此时 Soma 往往还是 ACTIVE,看它的状态会误导。
先确认仿真或机器人还在发位姿。仿真容器跑了很久之后 ROS 2 数据流卡住是复现过的,sim/stop.sh 有时停不掉它,需要 docker rm -f 强制重建。
一个对象都没有。 按顺序看三处:启动日志的 tier= 行是不是 geometric;相机页有没有图;日志里有没有周期性的检测计数行。metric 档缺内参时会一直等待,这是设计行为,日志里会说明。
对象重复。 先看重复的两条记录类别是否不同。不同就属于标签抖动,用 SCENE_CG_MERGE_CLASS_GROUPS 把这两个类归组;相同就调 SCENE_CG_SAME_CLASS_MERGE_DIST_M。两者都不要调过头,合并过激会把两个相邻的真实物体折叠成一个。
对象位置整体偏移。 检查相机到地图的变换来源。TF 树完整时走 TF;只有位姿加外参时,任何一处标定误差都会整体搬运所有对象。启动日志的 grounding= 字段只反映启动那一刻内参与位姿两条能力约定是否接上,degraded 说明其中至少一条缺失,与运行时选了 TF 还是外参无关。
建图回环后对象留在原地。 这是已知缺陷,当前没有实现修复。重建地图后用标注页确认或重画房间,对象会随重新观测重建。
参考
感知流水线与所用模型的出处:
- ConceptGraphs 论文:Gu Q, Kuwajerwala A, Morin S, Jatavallabhula K M, 等。ConceptGraphs: Open-Vocabulary 3D Scene Graphs for Perception and Planning。arXiv:2309.16650。另有项目主页。
- ConceptGraphs 代码:concept-graphs/concept-graphs,场景服务使用其
ali-dev分支。 - YOLO-World 开放词表检测,经 Ultralytics 提供的
YOLOWorld接口调用。 - MobileSAM,负责由检测框生成掩码。
- OpenCLIP,
ViT-B-32权重,负责掩码特征编码。
本页的实测数字来自 x86 工作站上的 Webots 仿真部署,硬件配置见「硬件要求」一节。